袁敬东
我在海南大学读网络与信息安全硕士,研究时空图学习和交通流预测。
这里记录机械臂实践和几个软件项目。
这里记录机械臂实践和几个软件项目。
海南大学 · 网络与信息安全 · 2026 级 / 海口
时空图学习交通数据的时空结构和图学习,目前主要在读论文、跑实验。
机械臂与遥操作URDF 建模、正逆运动学,以及遥操作输入到关节或末端位姿的映射。
Agent 安全给接上工具的大模型做执行前拦截、内容安检和审计记录。
项目
三个项目,按时间排。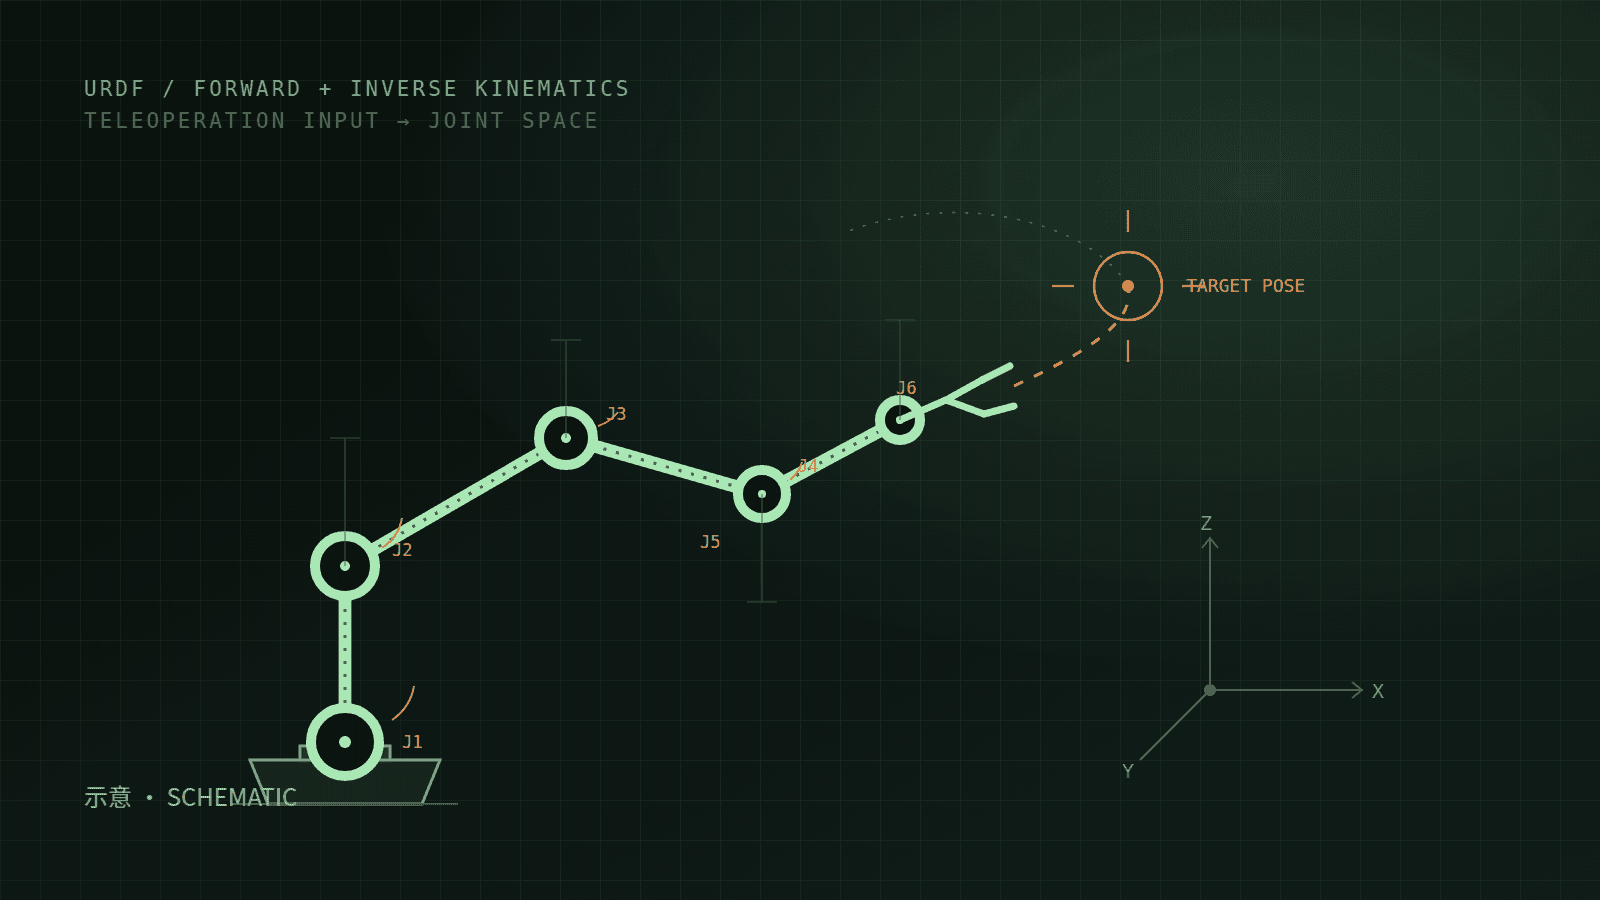
机械臂 URDF 建模、运动学与遥操作
机械臂工程实践:URDF 描述、正逆运动学,以及遥操作输入到关节或末端位姿的映射。
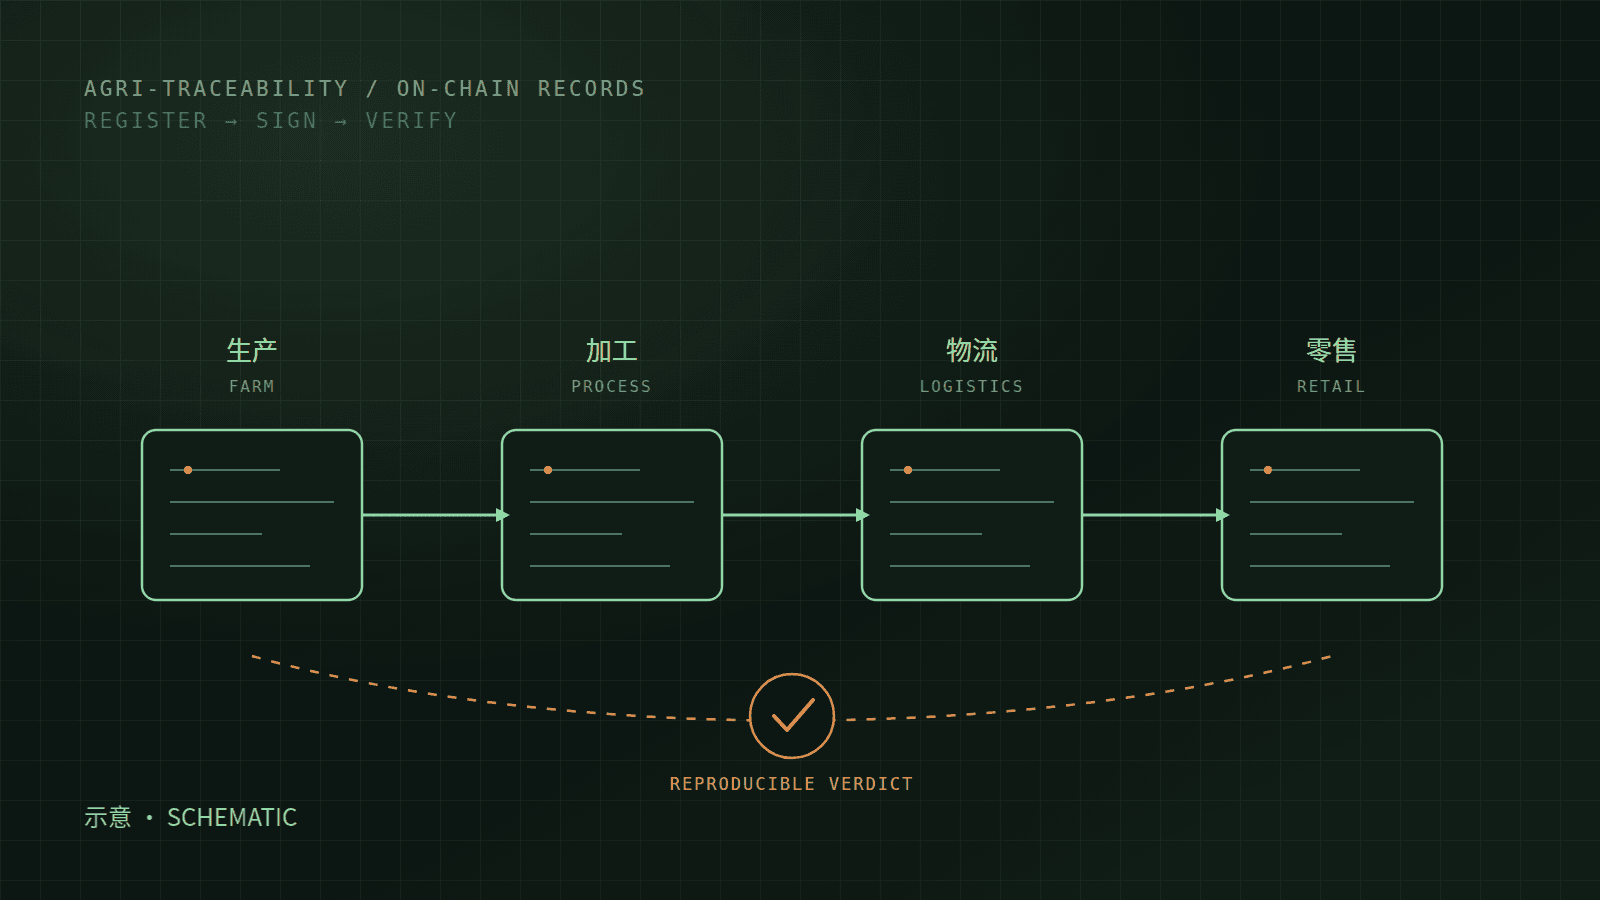
农产品防伪溯源系统:区块链与数字签名
本科毕设原型:Vue 3 + Spring Boot + MySQL,自实现轻量级区块链和 RSA 签名,覆盖产品注册、溯源上链、公开查询与 Docker 部署。
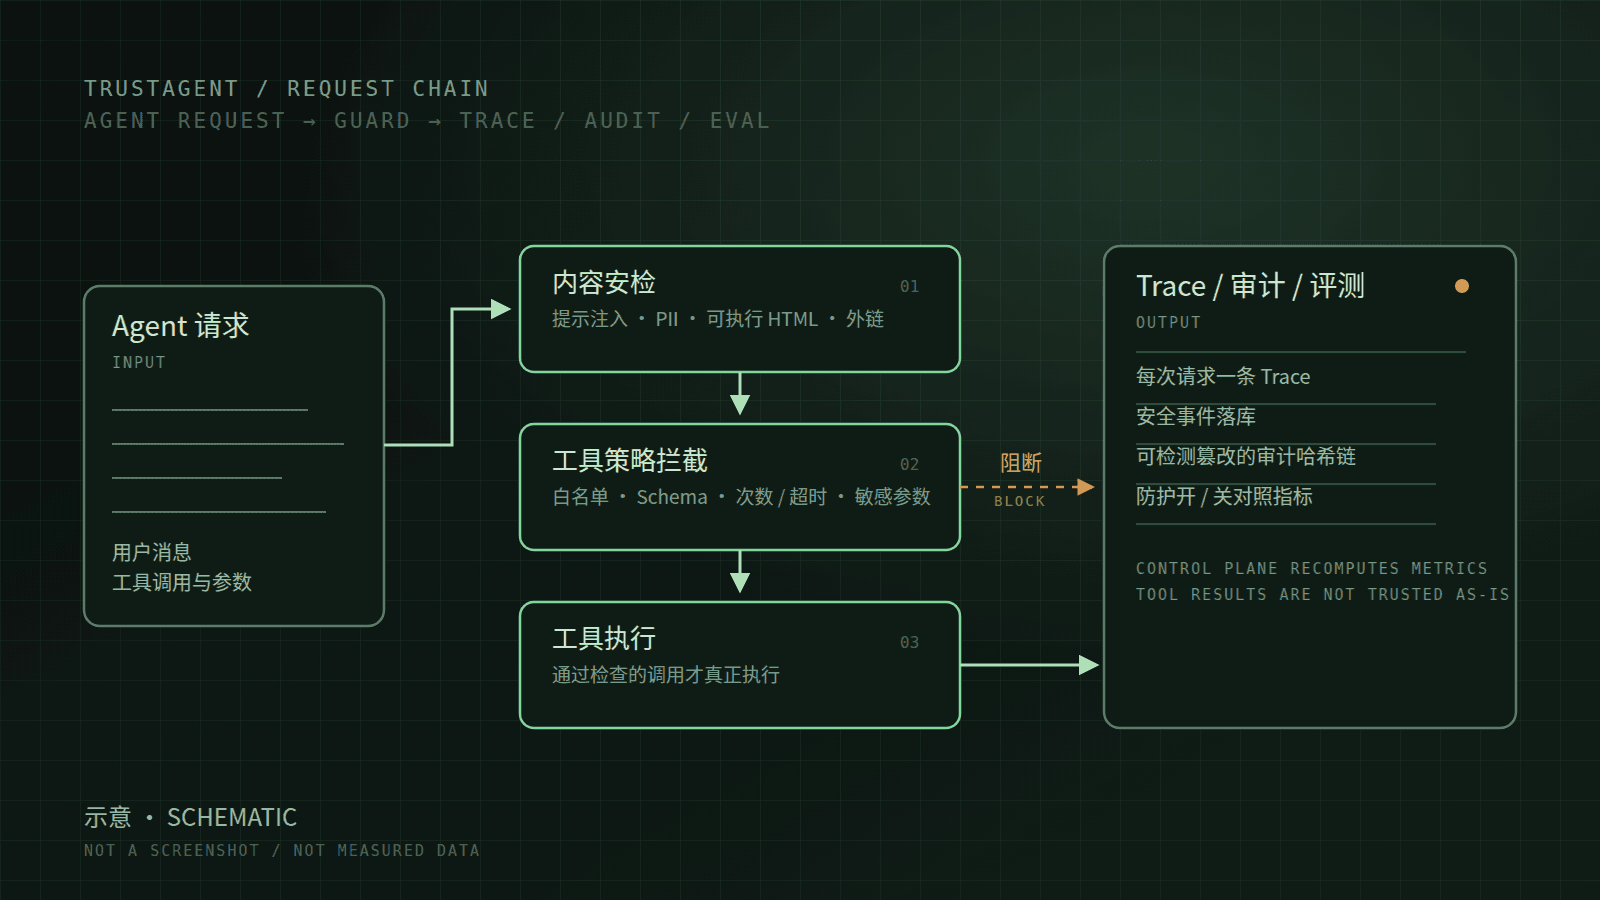
TrustAgent · Agent 安全网关与评测
给接上工具的大模型做执行前拦截、内容安检和审计记录,配套防护开/关的评测。Java 控制面 + Python 执行面 + Vue 管理端。