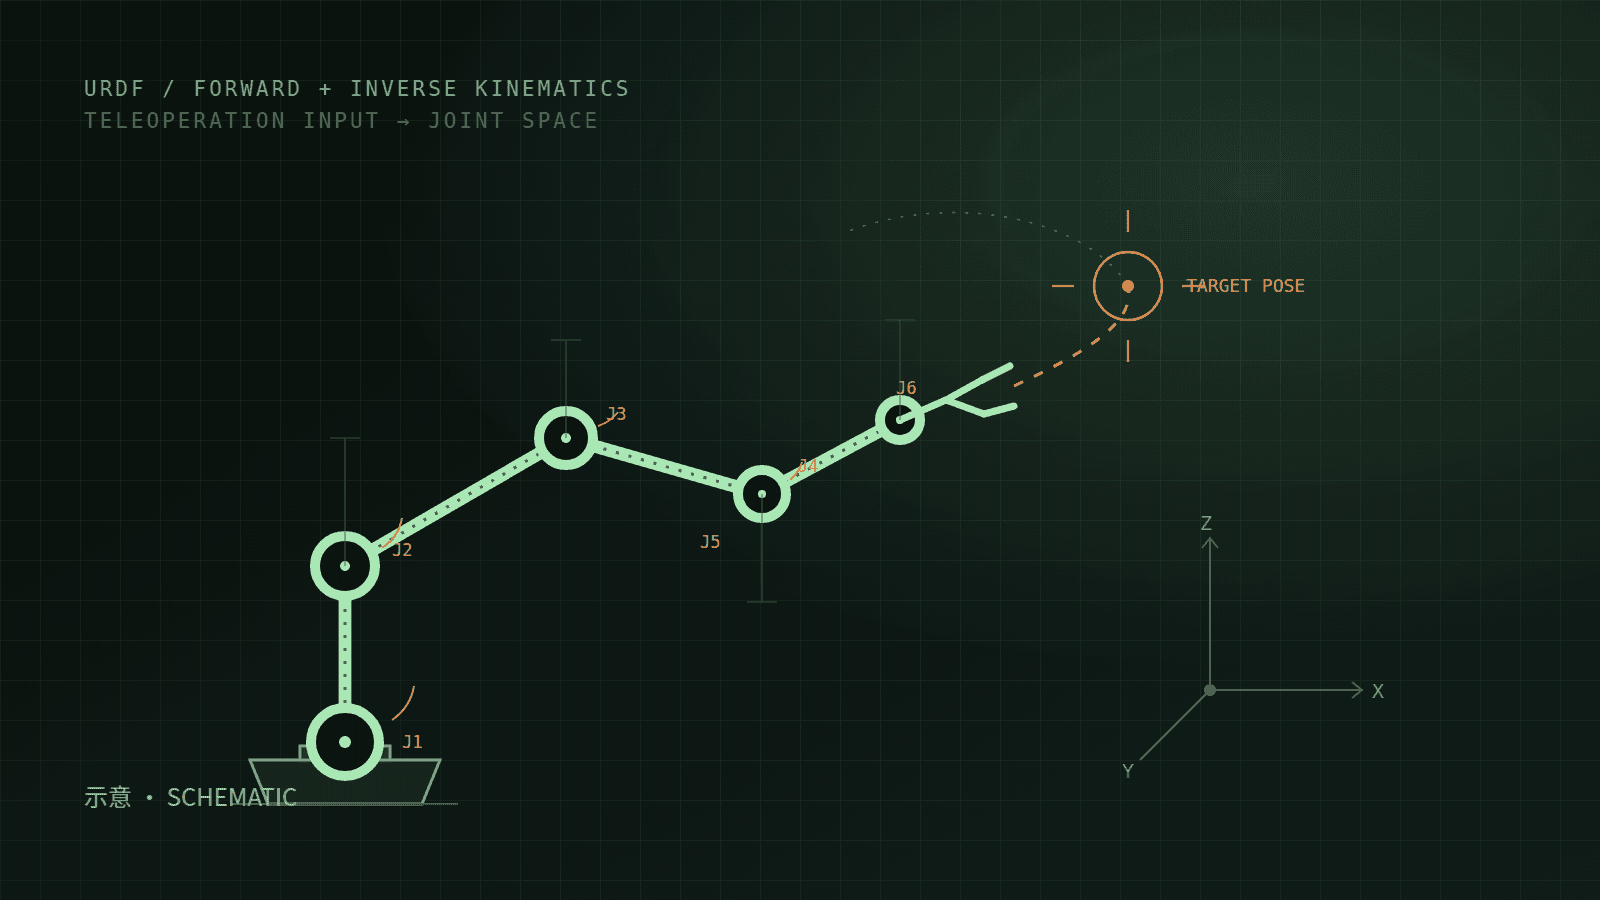
项目范围 机械臂的工程实践,主要做三件事:用 URDF 描述连杆和关节,推导并核对正/逆运动学,再把遥操作设备的输入映射成关节或末端位姿指令。 我关注的问题 关节链、连杆坐标系和末端位姿之间的变换是否对得上,能不能复现。 给定目标位姿求关节角时,解是否落在关节限位和可达空间内。 遥操作设备的输入怎样稳定地映射到机械臂动作,而不是只在一次演示里看起来对。 做过的部分 URDF 建模:整理连杆、关节、坐标轴和视觉/碰撞几何的描述。 正运动学:从关节角计算末端位姿,核对坐标变换链路。 逆运动学:按目标位姿求解关节角,检查多解和边界情况。 遥操作映射:把输入设备的位姿变化转成机械臂指令,做限位和安全检查。 验证:在仿真或离线环境里对照关节角、末端位姿和轨迹。 具体参数和实验数据暂不公开。 配图 配图是示意线稿,用来说明关节链和末端轨迹的关系,不是设备照片,也不是实测数据。 代码 机械臂项目暂未公开仓库。其他项目和联系方式见 GitHub。